ホンダの「走りながら150kW無線給電」を深掘り:共振・位置ズレ・制御・耐久・経済性
Hondaが2026年10月5日に発表した、EVへ走行中に無線で給電するD-WPT。最初は「道路に巨大なワイヤレス充電器を埋める話かな」と思ったのですが、調べていくと面白いのは150kWという数字そのものより、走行で結合状態が変わり続ける中でどう高効率に制御するか、そして道路の中のパワエレを何年持たせ、経済性を成立させるかでした。この記事では、Hondaが公表した事実と、そこから考えた工学的な考察を分けて整理します。
先に結論
| 何が新しい? | 磁界結合そのものではなく、共振・高出力コイル・各GA内蔵インバーター・直流配電・道路施工を一体で成立させようとしている点。HondaはGA 1基あたり最大150kWの瞬間ピークを開発目標にしています。[1] |
|---|---|
| 走行中の本当の難所 | 車がGAへ接近→真上→離脱するたび、結合係数 k が変わること。最大150kWだけでなく、P(x) と η(x)、つまり位置に対する受電電力と効率の広がりが重要です。 |
| 効率は? | Honda固有の位置ズレ込み実効効率はまだ公表されていません。 一方、別方式のPurdue/INDOT実証では約200kW級の道路でDC bus-to-DC bus約85%を公表しており、大電力DWPTが「損失で半分になる」とは限りません。[3] |
| 各GAのインバーター | Honda公式の狙いは直流配電、施工・更新性、高応答・安定給電。さらに工学的には、各GAのV/I/位相から結合状態を読み、次のGAを先回り制御する構成とも相性が良いと考えられます。これは現時点ではHonda公表事項ではなく考察です。 |
| 実用化のラスボス | 耐久・メンテ・経済性。 Hondaは2026年末から49kN/輪・100万輪相当の載荷試験を予定。別のIndiana試算ではDWPT道路が$3.53–3.65M/mile、LCOR 23–31¢/kWh。高稼働な大型物流でないと投資回収が難しそうです。[2][6] |
| 私の見立て | 大型トラック幹線は理にかなう。一方、乗用車では将来の大容量・低価格バッテリー+超急速充電との競争が厳しそう。Honda自身もDWPTと並行してバッテリー性能向上を進めています。[1] |
1. Hondaが発表したのは「道路側GA+車両側VA」のD-WPT
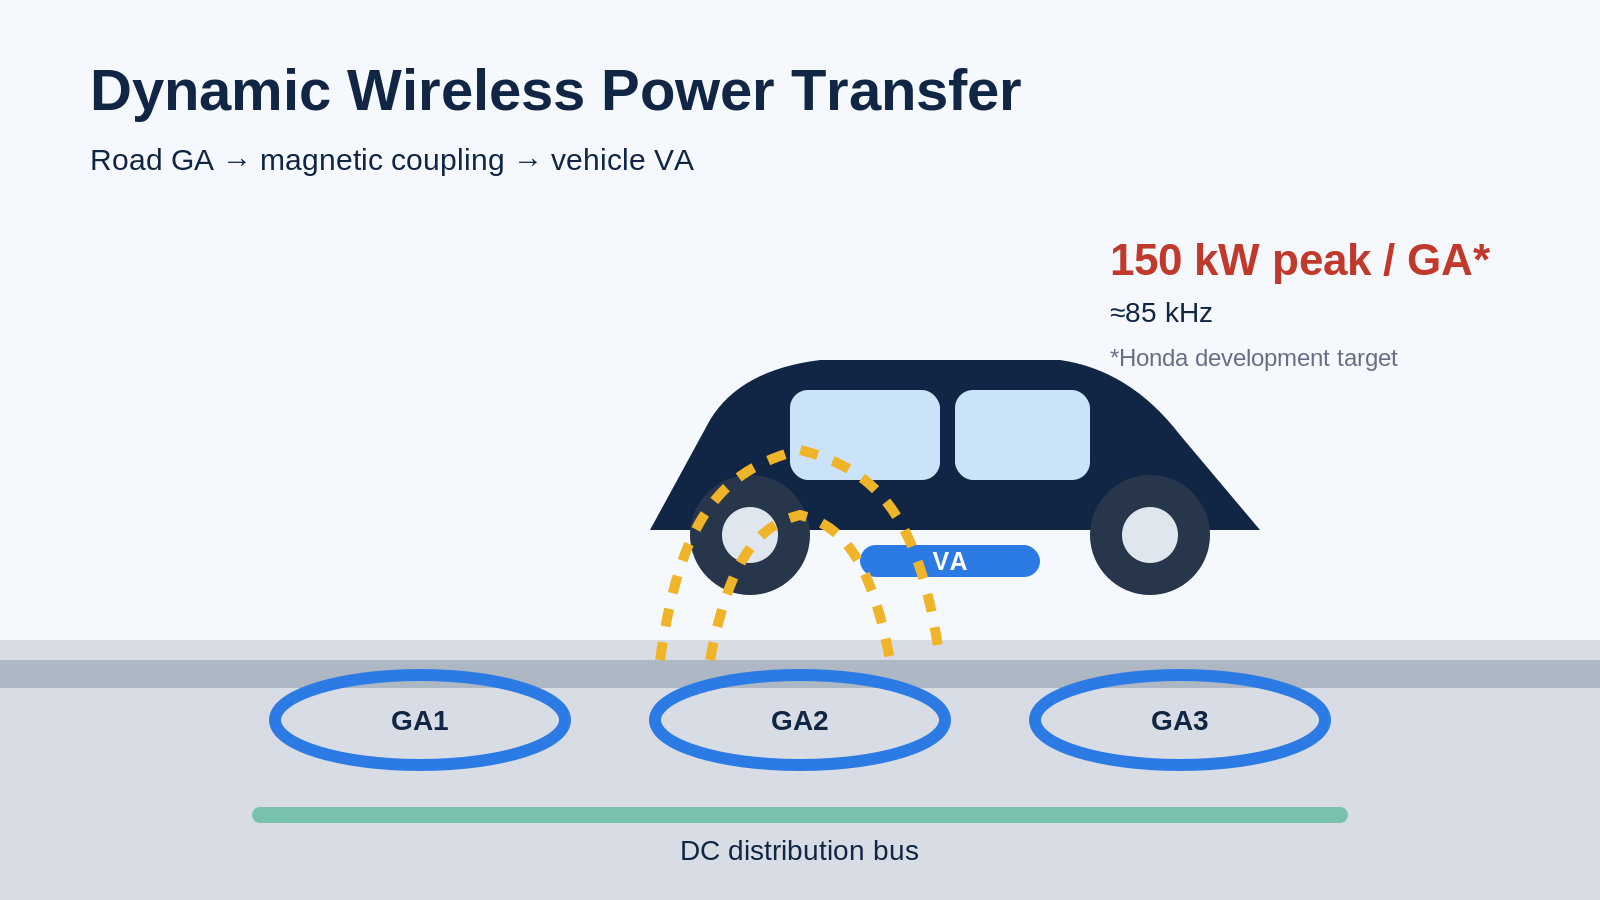
Honda、大成建設、大成ロテックは、磁界結合方式の走行中無線給電道路システムの基盤技術を発表しました。道路側には複数のGA(Ground Assembly)を埋設し、車両底面にはVA(Vehicle Assembly)を搭載。地上の直流電源からGAへDCで配電し、各GA内のインバーターで85kHz前後のACへ変換して磁界を作り、VA側で受け取ります。[1][2]
コイルは円形のサーキュラーコイルで、Hondaは従来のリッツ線ではなく薄い銅条線を採用。85kHz前後で問題になる表皮効果を考慮しつつ、最大150kWと小型化の両立を狙っています。[1]
2. 磁界結合は昔からある。ポイントは「共振」と弱い結合の扱い
送電コイルに交流電流を流すと磁界が生じ、その磁界を受電コイルが受けて電流へ戻します。基本原理はスマートフォンのワイヤレス充電と同じです。Hondaが強調しているポイントの一つが、送受電コイルに組み込んだ共振用コンデンサです。[1]
ここで誤解しやすいのは、共振すると磁界そのものが横に広がるわけではないこと。位置がずれれば送受電コイルの結合は普通に弱くなります。その強さを表すのが結合係数 k で、相互インダクタンス M とは次の関係です。[5]
M = k√(L₁L₂)
L₁・L₂は送受電コイルの自己インダクタンス。位置ズレや距離増加でkが下がればMも下がります。共振の役割は、コイルの誘導リアクタンスをコンデンサで補償し、弱くなった結合からでも有効電力を取り出しやすくすることです。
kが下がらなくなるのではなく、kが下がっても使える領域を広げやすいという意味。だから最終的にはHondaの k(x,y,z)、P(x,y,z)、η(x,y,z) の実測マップが見たいところです。
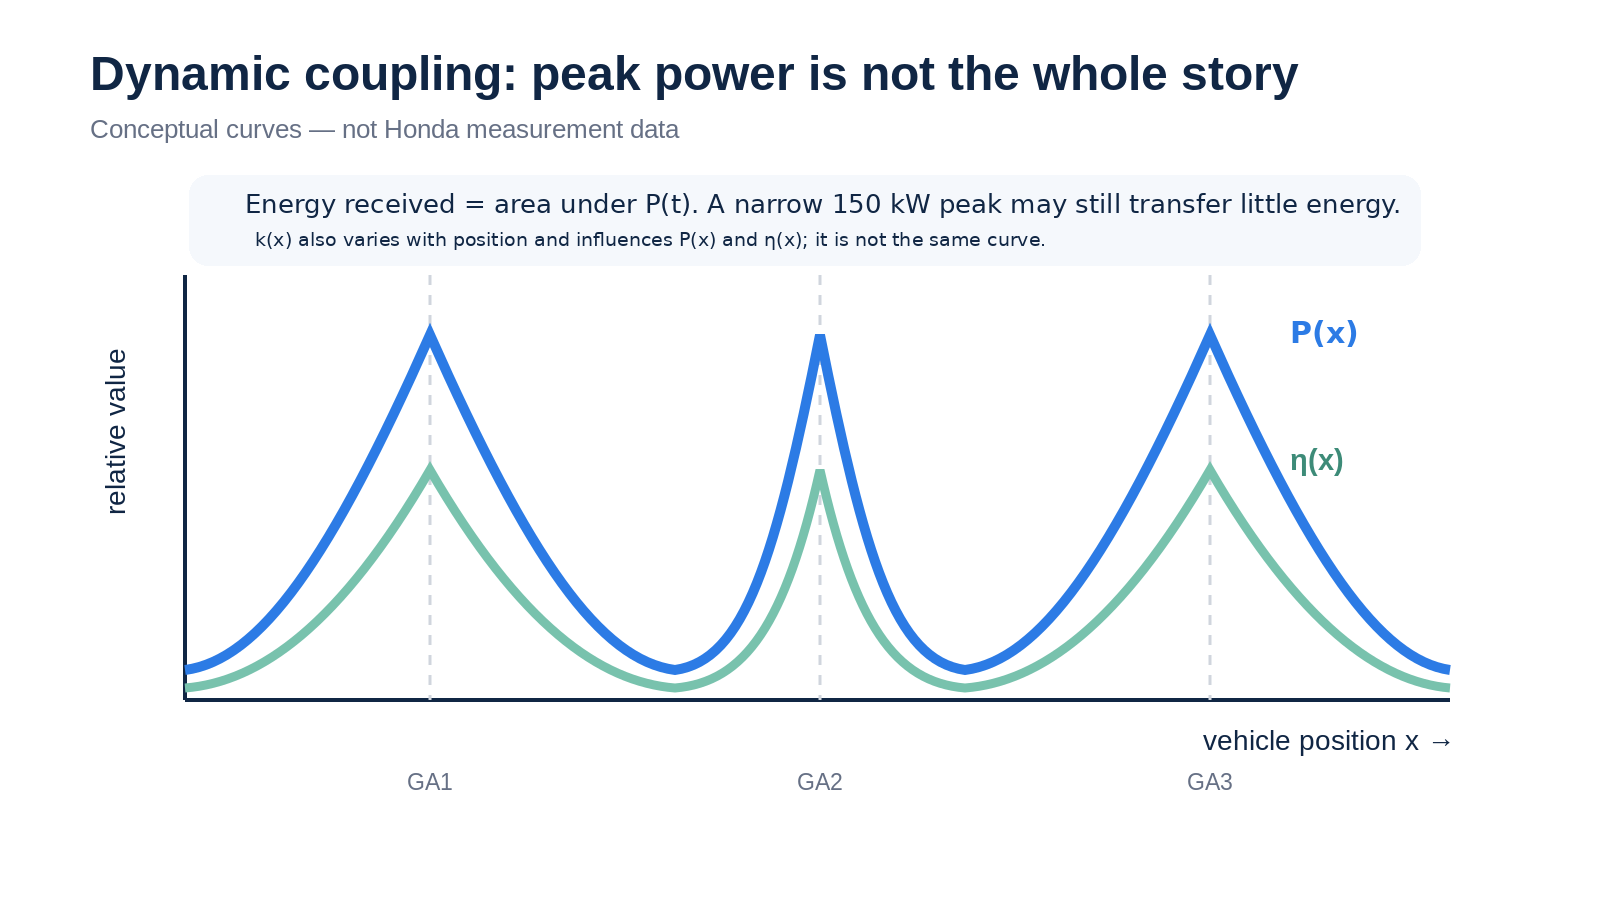
3. 走行中になると、150kWのピークより「山の幅」が重要
静止充電なら位置を合わせて止められます。走行中はGAごとに、車が接近 → 真上 → 離脱を繰り返します。進行方向をx、車線横方向をy、路面からVAまでの高さをzとすると、結合は概念的に k(x,y,z) で変わります。
例えば100km/hなら1kmを36秒で通過します。もし1km全体で150kWを維持できるなら、単純計算では1.5kWh受け取れます。
150 kW × 36 s ÷ 3600 = 1.5 kWh
もちろん実際にはGAの長さ、設置ピッチ、ON/OFF、位置ズレ、受電電力カーブがあるため、これは上限イメージにすぎません。実際に受け取るエネルギーは、P(t)の時間積分=電力カーブの面積で決まります。
ここで参考になるのが、Hondaとは別のPurdue/INDOTの米国実証です。INDOTは現在のテストベッドについて、道路側インバーターのDC busから車両DC busまで定格出力時に約85%のend-to-end効率を測定し、道路側は約200kW級、コイル間隔は約10–11in(25–28cm)と説明しています。速度は受電できる瞬間電力ではなく、区間内で受け取る総エネルギーを変えるとしています。[3]
85%はPurdue/INDOTの別システム。Honda固有のDC-to-DC効率、横ズレ量に対する効率、150kW時の連続受電幅はまだ公表されていません。ただ「大電力無線だから150kWが50kWになる」というほど単純ではないことは、他プロジェクトの実測から分かります。
4. 各GAにインバーターを入れると、制御屋目線ではさらに面白い
Honda方式の大きな特徴は、インバーターとコイルをGAごとに一体化し、それらをDC配線で連結することです。Honda公式では、これにより埋設配線をシンプルにし、施工・更新性を高めると同時に、地上の高応答DC電源と組み合わせて安定した大電力給電を狙うと説明しています。[1][2]
ここから先はHondaが公表した実装ではなく、回路構成からの工学的な考察です。受電コイルが近づくと、その影響は送電側から反射インピーダンスとして見えます。受電側インピーダンスをZ₂とすれば、単純モデルでは、
Zref = (ωM)² / Z₂
となります。つまりM、ひいてはkが変化すると、GAインバーターが観測する電圧・電流・位相も変わる。給電回路そのものを結合状態のセンサーとして使える可能性があります。
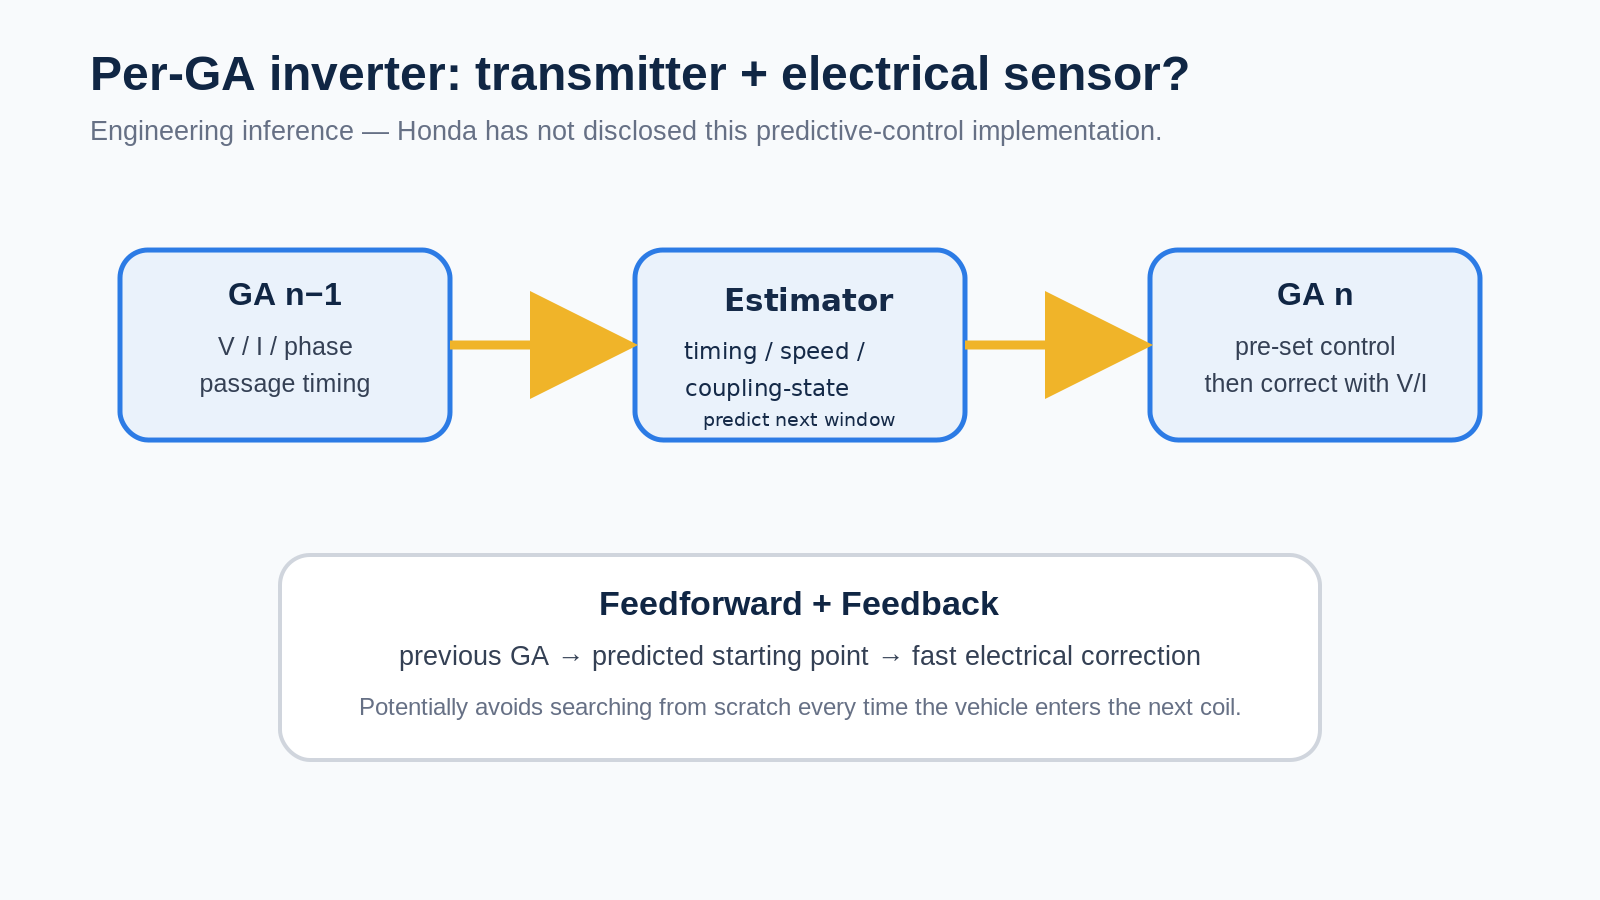
GAが数珠つなぎなら、前のGAの電気応答から通過タイミング、車速、結合状態の指標を推定し、次のGAで結合が強くなる時間帯や概略状態を先読みしておく。次のGAはゼロから最適点を探すのではなく、予測した開始点で操作量を設定し、実測V/Iで微修正するFeedforward + Feedbackが自然です。
ただしV/I/位相だけからMやkを一意に分離できるとは限りません。負荷状態や共振ずれの影響も重なるため、ここでは「M・kを直接推定」とはせず、より広く結合状態を推定する可能性として扱います。
「追加位置センサーなし」は研究レベルではすでに実証例があります。2026年のLapickisらは、インバーター入力電流の変化から受電コイル位置を検出し、送電コイルを切り替える低出力テストベンチを実証しました。ただし最高速度77cm/s、最大効率53.8%の小型実験であり、Hondaの高速道路・150kW級と同列には扱えません。[4]
y方向(車線横方向)はどこまで重要?
x方向は車が走る限りGAごとに必ず大きく変化します。一方y方向は車線中央を走っていれば比較的ゆっくり・小さなオフセットに収まりやすいので、xほど高速な追従問題ではないかもしれません。
ただし横に10–20cmずれた状態が何kmも続けば、定常的な効率低下になります。理論上は横方向にも複数コイルを配置して左右差からyを推定することもできますが、Hondaが公開しているのは円形コイルのGAで、横分割アレイの採用は公表されていません。高速道路なら、複雑な2Dアレイより車線維持+横ズレ許容の大きいコイル設計の方がシステムとして合理的な可能性もあります。
5. メンテナンス:可動部はない。でも「道路の中のパワエレ」が本当の勝負
圧電床発電のように荷重で素子を繰り返し変形させる仕組みと違い、D-WPTの送電機構には機械的な可動部がありません。その意味では機械疲労の要素は少ない。一方Honda方式では、インバーターまでGAと一体化して地中に埋めるため、熱、水、振動、荷重、舗装更新という道路インフラ特有の課題を正面から受けます。
Hondaはハイブリッド車用インバーターで培った耐久技術を背景に、温度変化・振動・水分への耐久を説明し、GAを既存舗装へ切削・埋設でき、将来の舗装更新も見据えた構造にしています。さらに2026年末からは49kN/輪で100万輪相当の載荷走行試験を行い、長期耐久性、給電性能、漏えい電磁界を検証する予定です。[1][2]
構造には相当な自信があると読めますが、道路設備としての長期寿命はこれから実証する段階です。経済性を見るなら、MTBFだけでなく、故障GAを何分・何時間で交換できるか(MTTR)、舗装工事と同時に更新できるかが重要になります。
6. 経済性:技術的にできても、サービスとして勝てるか?
ここが個人的には一番厳しい論点です。150kW級のDC急速充電ですら、電力設備、需要料金、充電器、保守、土地などを含めると安くありません。D-WPTはさらに道路を切削し、長い区間に送電設備を配置します。
Houstonのガソリン価格と、我が家のNissan Ariya / Mazda CX-9の実測値から、自宅充電・DC急速充電を$/100miで比較しました。D-WPTの経済性を考える前提として、いまのEVが「どこで充電するか」でどれだけ変わるかを確認できます。
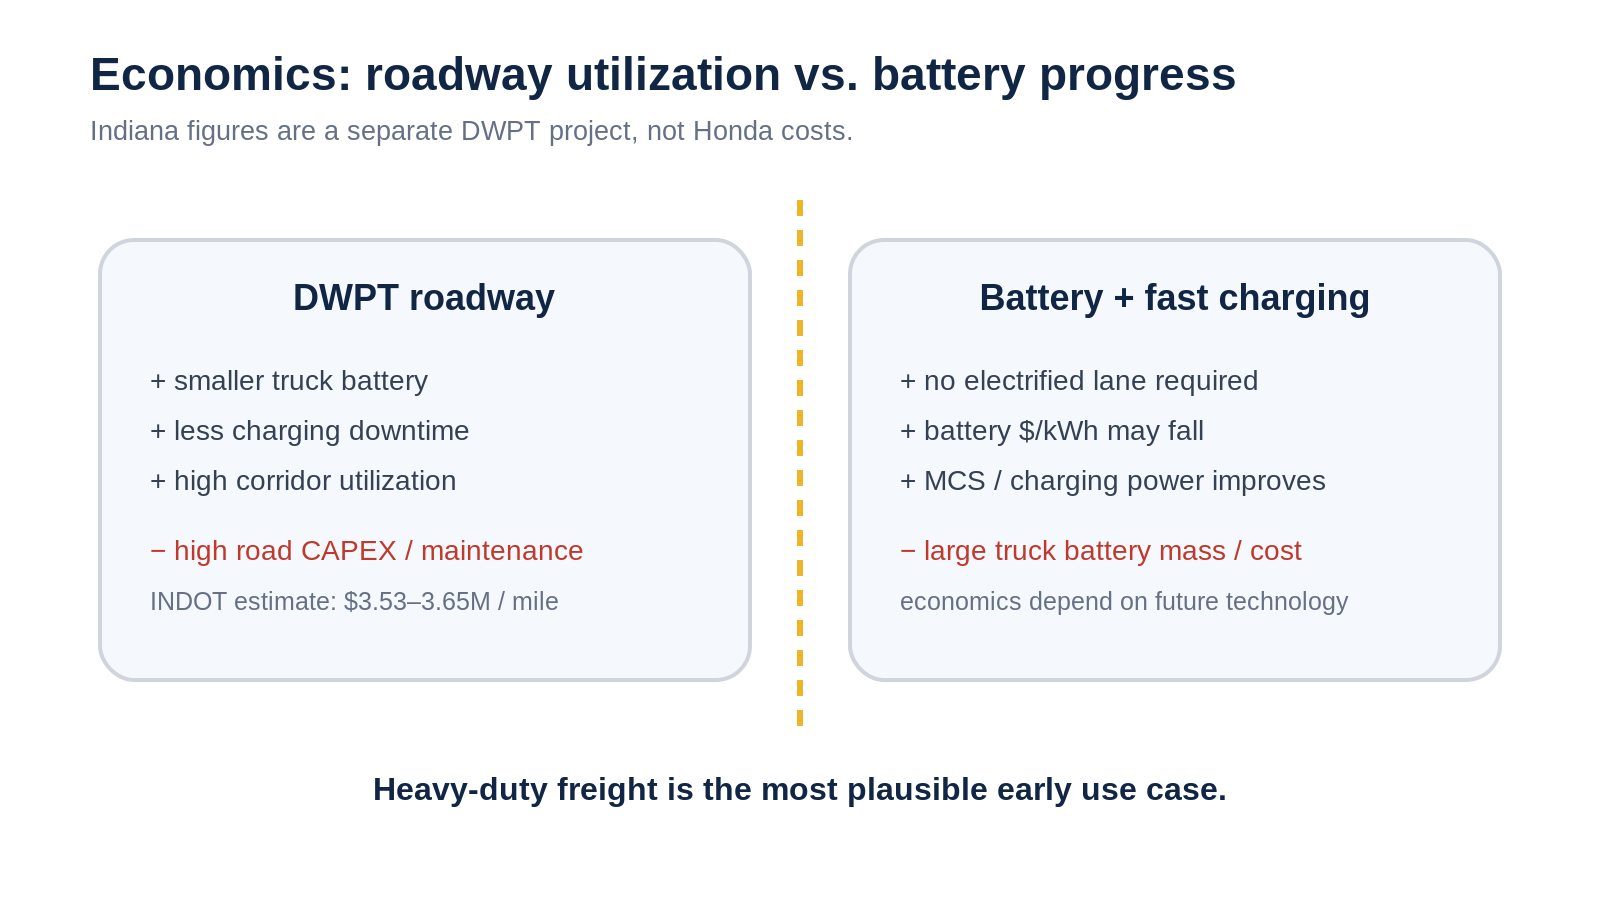
Indianaの別プロジェクトが2025年に示した初期財務試算では、州間高速道路へ展開するDWPTのCapital Costは$3.53–3.65 million/mile、設備・施工・保守などを均したLCOR(Levelized Cost of Roadway)は23–31¢/kWh。比較用に、ディーゼルとDWPT大型車のTCOが並ぶ電力価格を32¢/kWhと置いています。これはHonda方式のコストではなく、Indianaの前提を置いた別プロジェクトの試算です。[6]
なぜそんな高額インフラに成立余地があるかというと、利用率です。走行中給電レーンなら高稼働のトラックが次々と通り、生涯で大量のkWhを流せます。Energy PolicyのIndiana分析でも、財務成立性に最も大きく効く要因の一つが、特に長距離大型EVの普及率でした。[7]
大型トラックではさらに、DWPTによりバッテリーを小さくできれば車重・購入費・交換費を下げ、積載量を増やせます。2025年の長距離貨物向けtechno-economic analysisも、バッテリー小型化と充電停止の削減を主要な価値として扱う一方、充電インフラの高い利用率が経済性に重要としています。[8]
本当の競争相手は「未来のバッテリー+MCS」かもしれない
ここからは考察です。DWPTの経済価値は、ざっくり言えば「削減できるバッテリー費・重量・停止時間」が「道路設備費・保守費」を上回るかで決まります。逆に将来、バッテリーの$/kWhが大幅に下がり、エネルギー密度と寿命が上がり、Megawatt Charging System(MCS)が普及して休憩時間内に十分充電できるようになれば、DWPTの相対メリットは小さくなります。
実際、長距離貨物の研究でもMCSは代替インフラとして議論され、バッテリー価格の将来低下をシナリオに入れています。[8] Honda自身も、D-WPTだけに賭けているわけではなく、走行中給電と並行してバッテリー性能向上にも取り組むと明記しています。[1]
| 用途 | 現時点の見立て | 理由 |
|---|---|---|
| 長距離大型トラック | 最も筋が良い | 高利用率、巨大バッテリー削減、積載量、停車時間削減の価値が大きい。 |
| 路線バス・港湾・物流拠点 | 有望 | ルートが固定され、設備利用率を読みやすい。 |
| 乗用車の高速道路 | ハードル高め | 自宅充電が安く、バッテリーと急速充電の改善と競合。道路設備費の回収には非常に高い利用率が必要。 |
7. 結論:150kWより見たいのは「実効効率 × 寿命 × 利用率」
Hondaの走行中無線給電を掘ってみると、「無線で150kW」という見出しより、その後ろにあるシステム設計の方が面白くなりました。
- 磁界結合そのものは既存技術だが、共振・高出力・小型コイル・直流配電・施工をまとめて道路へ実装しようとしている。
- 走行中はkが常に変わるため、ピーク150kWだけでなくP(x)とη(x)が重要。
- 各GAインバーターは公式には施工・高応答給電のためだが、電気量を使ったセンサーレス推定や先読み制御とも相性が良さそう。
- インバーターまで埋設する構造はメンテ面で大胆。100万輪試験など、耐久性の実証はこれから。
- 経済性は大型物流の高利用率が鍵。乗用車では将来バッテリー+超急速充電との競争が厳しそう。
今後Hondaから一番見たいのは、横ズレ・車高を含む実測の k(x,y,z)、P(x,y,z)、η(x,y,z) と、道路設備としての交換・寿命データ。 ここが出れば「すごい研究」から「本当にサービスになる技術」まで、かなり具体的に評価できそうです。
Technical Note:数式でもう一段だけ掘る(クリックで開く)
使う記号
- L₁, L₂:送電・受電コイルの自己インダクタンス
- M:相互インダクタンス
- k:結合係数
- ω:角周波数(2πf)
- R₁, R₂:送受電コイル側の損失抵抗
- RL:整流器・DC/DC・バッテリーをAC側から見た等価負荷抵抗
- Q:共振器のQuality factor
結合係数
M = k√(L₁L₂)
位置ズレやギャップでkが下がるとMも下がります。
反射インピーダンス
Zref = (ωM)² / Z₂
受電側の存在が送電側に追加インピーダンスとして見える量。送電側総入力は概念的に Zin = Z₁ + Zref。共振点でZ₂がほぼ抵抗なら、車両接近に伴うM²の変化がGA側V/Iへ現れます。
Unloaded / Loaded Q
Q₀ = ωL / R
Qloaded = ωL / (R + Req)
コイル単体のQは大きく変わりにくくても、負荷や反射インピーダンスを含むloaded Qは走行中に変わり得ます。
FoMと理論最大効率
FoM = k√(Q₁Q₂)
g = k²Q₁Q₂
ηmax = g / (1 + √(1+g))²
単純な2コイル共振モデルでは、kとQの積がリンク効率の上限を強く支配します。[5]
SS / LCC補償
SS(Series-Series)は送受電側ともコイルにコンデンサを直列に入れる基本構成。LCCは追加のL/Cネットワークで定電流特性や負荷変動への自由度を増やせます。Hondaは共振コンデンサを公表していますが、公開資料ではSS/LCCなど具体的な補償トポロジーまでは示していません。
probe信号で状態推定できる?
理論上は小信号を重畳してZ(jω)を測ればM、負荷、共振ずれの識別に使えます。ただ実機では本動作周波数近傍ほどPWM sideband、デッドタイム、制御ループ、EMI、ADC dynamic rangeの影響が強く、probe周波数の選定は簡単ではありません。別案として、既存のV/I変化や高調波を観測に使う方向も考えられます。Hondaの実装は非公開です。
この記事で「Honda公表」と「考察」を分けたところ
- Honda公表:85kHz前後、150kW瞬間ピーク/GA、円形銅条線コイル、各GA内蔵インバーター、DC連結、施工・更新性、高応答DC電源、100万輪試験、館山実証、大型商用車を初期対象。
- 別プロジェクトの参考値:Purdue/INDOTの約85%効率、約200kW、Indianaの道路コスト・LCOR。
- 私の工学的考察:前GAから次GAへの状態引継ぎ、k(t)予測、Feedforward + Feedback、y/z推定、probe/harmonicによるsystem identification。
参考文献
- Honda, Hondaが研究する「走行中無線給電」の強み (2026-10-05).
- Honda, EVへの走行中無線給電の実現に向け、大型商用車にも対応する基盤技術を開発 (2026-10-05).
- Indiana Department of Transportation (INDOT), Dynamic Wireless Power Transfer project / FAQ (accessed 2026-10-06).
- Lapickis, D., Stepins, D., Zakis, J., Dynamic Wireless Power Transfer System Without Receiving Coil Position Detection Sensors, Electronics 15(4), 756 (2026).
- Yang, Y. et al., Design Methodology, Modeling, and Comparative Study of Wireless Power Transfer Systems for Electric Vehicles, Energies 11(7), 1716 (2018). SSモデル、PL、k/Qと最大効率式の参考。
- INDOT / Purdue, Dynamic Wireless Power Transfer — Presentation (2025-07-30). Capital Cost $3.53–3.65M/mile、LCOR 23–31¢/kWhの初期試算。
- Haddad, D. et al., Analysis of the financial viability of high-powered electric roadways: A case study for the state of Indiana, Energy Policy 171, 113275 (2022).
- Costantino, T., Miretti, F., Spessa, E., Assessing the viability of dynamic wireless power transfer in long-haul freight transport: A techno-economic analysis from fleet operators’ standpoint, Applied Energy 379, 124839 (2025).
この記事について質問・コメントがありますか?
共振、位置ズレ、反射インピーダンス、道路側の耐久や経済性など、さらに掘りたいところがあれば送ってください。
このテーマはXでHondaの発表を見て、「共振は?位置ズレは?各GAインバーターなら先読み制御できる?」と疑問を掘っていったのが始まりです。